调研#
项目信息#
项目硬件#
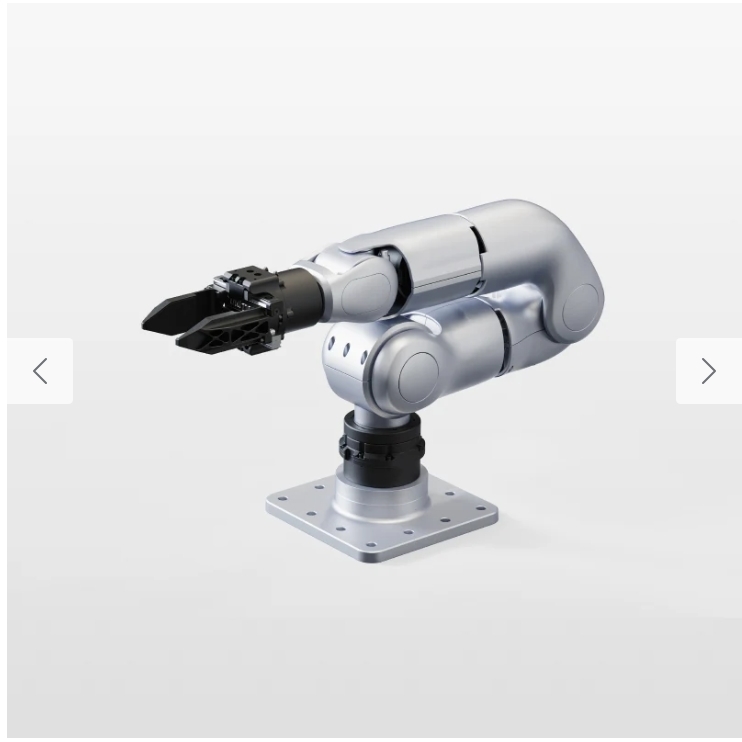
- 两台七轴 Unitree R1-7a 机械臂
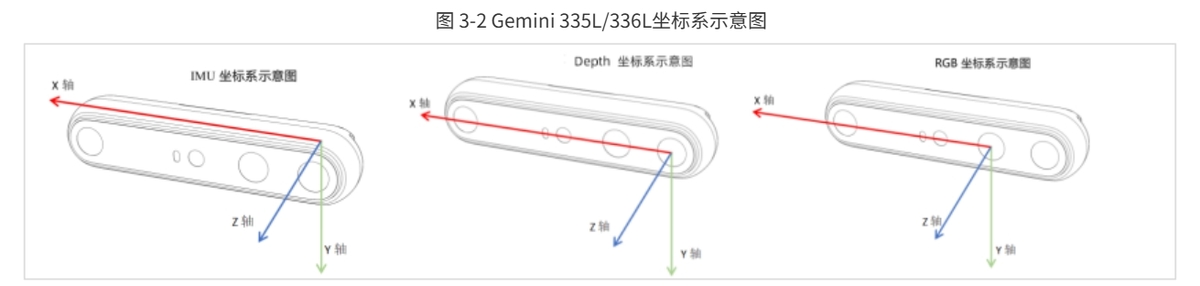
- Orbbec Gemini 335 相机
- FMCW 激光雷达
原理:用激光连续发射一段频率不断变化(匀速)的光波,并观察目标反射回来的光;回波晚多少决定距离;回波频率因运动偏移多少决定径向速度。
速度向量在视线方向上的分量
(x, y, z, vr, t)
-
腕部六维力/力矩传感器
3 个线性力与3个力矩:
- 线性力:Fx(X 轴,左右方向)、Fy(Y 轴,前后方向)、Fz(Z 轴,上下方向)
- 力矩:Mx(绕 X 轴旋转)、My(绕 Y 轴旋转)、Mz(绕 Z 轴旋转)
-
PICO 4 Ultra 示教控制器
任务目标#
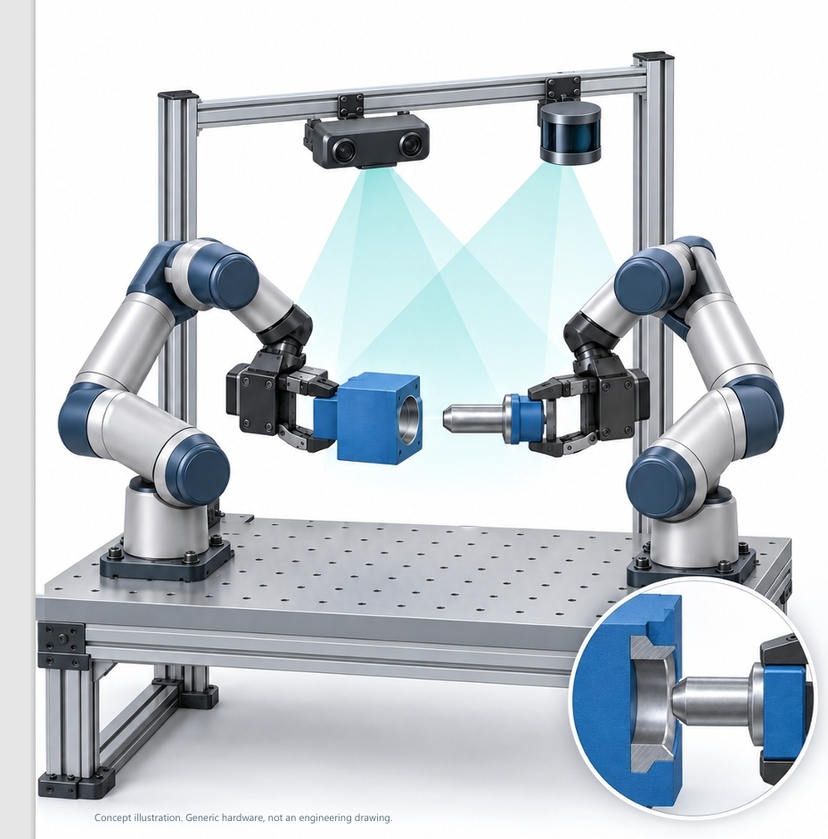
初始插销直径为 10 mm,插入深度为 20 mm。起始直径间隙为 1.0 mm;主任务采用 0.5 mm 间隙,并设置 0.5 mm × 45° 的入口倒角。直径间隙指孔径减去插销直径
也就是孔直径 11 mm,主任务就是 10.5 mm
数据:两种相机模式合计计划获得 1,720 条合格示教轨迹;按 75% 接受率估算,约需尝试 2,300 次,数据采集约 115–230 小时。
在主任务中实现至少 90% 的首次尝试成功率。另以 0.2 mm 间隙测试能力极限。
也就是孔直径 10.2 mm
相关研究#
Rho: A Foundation for Efficiently Adaptable VLA Models#
两台 Franka FR3 七轴机械臂协作,一臂稳定插座/排插组件,另一臂抓取插头、调整插头方向,再插入插座。 三路 RGB 图像,固定相机加两只腕部相机。插入任务中,Rho 为 24/30 ,GR00T N1.7 为 18/30(150 条示教、50k 步任务微调) ,π0.5 为 12/30 。
Baxter#
两条 Baxter 七自由度机械臂分别持有待装配件,完成圆形和方形的销孔插装;腕部安装六维力/力矩传感器
论文报告最大间隙为 0.5 mm ,孔长 30 mm ;力/力矩约 20 Hz 采样。
AWS/WIRobotics#
ALLEX 人形机器人(GR00T N1.7):“抓起电钻并驱动”和“将电钻对准螺栓”:抓取任务 100%,对齐为 50%。
SimplerEnv(GR00T N1.7)#
Fractal:Google Robot 单臂任务
pick_object:94% move_near:100%
lerobot#
lerobot/act_aloha_sim_insertion_human ↗
ACT训练 100000 步,在该仿真任务上评测 500 个 episode,成功率 20.6% ;
Meta-World(单臂)#
peg-insert-side-v3: 抓起销,调整方向,对准盒子侧面的孔,再从侧面插入
Assemble nut:抓起螺母,使螺母孔对准销,再把螺母放到销上;螺母和销的位置随机。